wesc
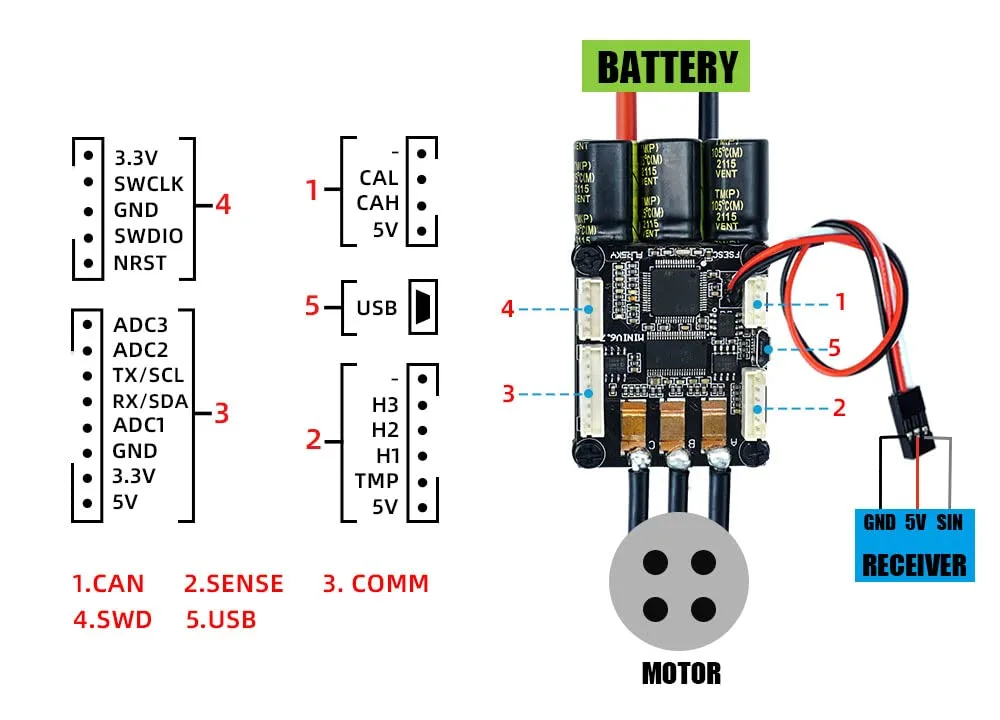
Pour que notre voiture autonome réagisse plus vite, nous avons laissé de côté les outils standards et écrit notre propre bibliothèque pour dialoguer avec son contrôleur moteur. Légère, écrite en C, et bientôt open source.
Équipe
4 personnes
Cadre
Programme RoboCar d'Epitech
Statut
Terminé
Contexte
Développée dans le cadre du projet RoboCar (un défi de l'UTAC, une équipe par campus Epitech). Chaque décision de conduite de la voiture passe par cette bibliothèque, sa latence compte donc.
Réalisations
- Mise en trame des paquets (octet de début, longueur, données, CRC-16, octet de fin) et un encodeur par commande
- Décodage de la télémétrie (températures, courants, RPM, tension, codes de défaut) avec vérification stricte de la trame et du CRC
- Erreurs remontées via errno, pour que le programme appelant puisse réagir au lieu de planter